從感知到行動:機器人全方位高速互連驗證方案

AI 正快速從資料中心走向真實世界,從雲端向邊緣端推進。未來的技術趨勢將逐漸轉向複合式 AI 架構,整合感知、語言、行動等不同模型,讓 AI 不只具備理解與生成資訊的能力,更能感知真實環境並做出即時反應。
Physical AI正快速崛起。從人形機器人(Humanoid Robot)、機器狗(Robot Dog)、自主移動機器人(AMR),到智慧工廠中的協作型機器人(Cobot),AI 機器人已不再只是依照預先設定的指令執行動作,而是透過相機、光達(LiDAR)、慣性測量單元(IMU)與各式感測器,即時感知周遭環境,再由 AI 運算平台進行辨識、推論與決策,最終轉化為導航、避障、抓取與動作控制。
隨著 AI 算力、相機解析度與感測器數量持續提升,機器人內部需要處理與傳輸的資料量也快速增加。
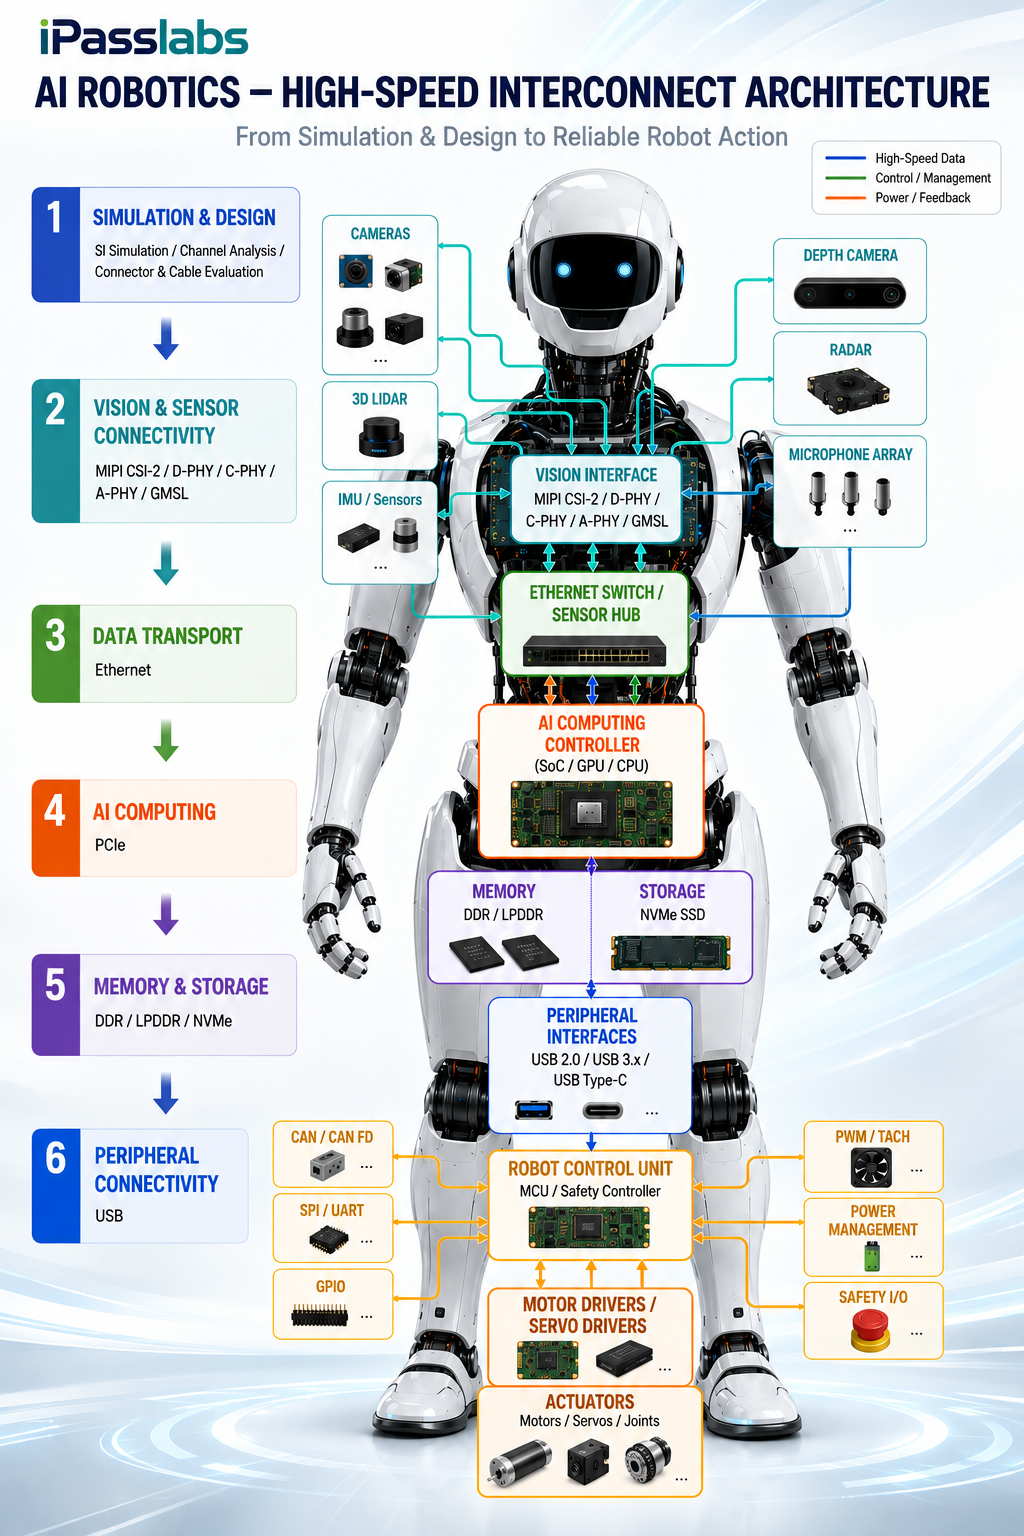
一台 AI 機器人從「看見」到「行動」,背後其實是一條持續高速運作的資料鏈:
感知 → 傳輸 → 運算 → 儲存 → 連接 → 控制 → 行動
因此,機器人產品的挑戰已不只是「AI 算力夠不夠」,更重要的是:
大量感測資料能否即時、準確且穩定地傳送至 AI 處理器,並在完成運算後,可靠且快速地將決策傳遞至控制端?從 MIPI、GMSL、Ethernet、PCIe、DDR / LPDDR、NVMe、USB 到 CAN / CAN FD,每一條介面都可能影響 AI 機器人的即時反應與系統穩定性。這也讓高速互連驗證逐漸成為機器人產品開發不可忽視的一環。
從模擬開始:在設計完成前發現高速訊號風險
相較於一般運算平台,機器人硬體往往受到機構空間、重量、相機與感測器配置等限制,可能需要使用軟性電路板(FPC)、板對板連接器、I-PEX 連接器、線纜或其他客製化互連結構。當 PCIe、MIPI、Ethernet 等高速訊號通過電路板走線、導通孔、連接器與線纜時,每一個結構都可能造成插入損耗、回波損耗、訊號反射、串擾或阻抗不連續,進一步壓縮高速訊號的傳輸裕度。
因此,iPasslabs 可在產品設計前期透過 訊號完整性(SI)模擬與通道分析,協助開發團隊分析:
- 電路板走線與導通孔
- 連接器與線纜
- 插入損耗 / 回波損耗 (S參數)
- 阻抗
- 串擾
- 眼圖
- 通道裕度
從Pre-Sim與Post-Sim階段,提早辨識設計可能存在的風險,降低電路板重新設計的成本與開發時間。
視覺與感測:讓機器人「看得見,也傳得回來」
視覺是 AI 機器人感知環境的重要基礎。無論是人形機器人的物件辨識、機器狗的環境感知,或自主移動機器人的導航與避障,都可能需要多組高解析度相機持續擷取周遭資訊。然而,相機產生影像只是第一步。
真正的挑戰,是如何將大量視覺與感測資料,從分布在機身不同位置的相機與感測器,穩定地送往中央 AI 運算平台。
因此,機器人視覺架構可能同時涉及:MIPI CSI-2 / D-PHY / C-PHY / MIPI A-PHY / GMSL
MIPI CSI-2 搭配 D-PHY / C-PHY 可支援高速相機資料傳輸;對於相機與中央運算平台距離較長的應用,則可能進一步採用 MIPI A-PHY 或其他長距離 SerDes 串列/解串器架構。
iPasslabs 可從實體層驗證、訊號完整性、時序、抖動、線纜/連接器到通道分析,協助客戶檢視完整視覺資料路徑的高速訊號品質。
從相機到 AI 處理器,讓機器人不只「看得到」,更要確保影像資料能夠可靠地「傳得回來」。
資料傳輸:大量感測資料如何即時送往 AI 處理器?
當 AI 機器人搭載多組相機、3D 視覺、光達與其他高頻寬感測器,感測器與運算平台之間的資料傳輸能力也變得更加重要。尤其在即時 AI 感知應用中,系統需要快速將大量感測資料傳送至 AI 處理器,降低資料傳輸與處理所產生的延遲。因此,高速乙太網路開始成為機器人感測網路與邊緣 AI 運算平台的重要資料骨幹之一。
iPasslabs 可針對高速乙太網實體層提供發射端/接收端驗證、訊號完整性、抖動、位元錯誤率(BER)與通道分析,協助開發團隊確認高速網路在大量資料傳輸下的實體層訊號品質。
對 AI 機器人而言,網路不只是「連上網路」,更可能是感測資料抵達 AI 處理器的重要高速通道。
AI 運算:PCIe 串起機器人的高速運算資源
感測資料進入系統之後,下一站就是 AI 運算。
在高效能機器人平台中,PCIe 可用於連接 AI 系統單晶片(SoC)、GPU、FPGA、AI 加速器、網路介面卡(NIC)、NVMe SSD 與其他高速擴充裝置。
隨著 PCIe持續提高傳輸速度,電路板佈局、導通孔、連接器、線纜與不同轉接結構對訊號完整性的影響也更加明顯。
iPasslabs 可提供:
從模擬設計階段的通道分析,到原型階段的實際實體層電氣驗證,協助開發團隊確認PCIe訊號品質與設計裕度。
特別是機器人平台常因空間與機構限制採用非標準連接器或線纜架構,更需要透過模擬與實際量測交叉驗證高速通道效能。
記憶體與儲存:支撐 AI 運算背後的大量資料交換
AI 運算不只需要高算力,同時需要高頻寬記憶體與儲存裝置。
相機影像記錄、AI 模型、3D 地圖、感測資料與系統紀錄等,都需要高速記憶體與儲存裝置持續進行讀寫與交換。因此,新一代邊緣 AI / 機器人平台開始大量採用:
DDR / LPDDR / PCIe NVMe SSD
iPasslabs 可提供 DDR / LPDDR 訊號完整性驗證,針對 CK、DQS、DQ、CA 等高速訊號進行時序、眼圖、抖動與訊號品質分析。
針對 NVMe SSD,則可從 PCIe 實體層與通道角度驗證儲存連線。
周邊連接:USB 串起更多感測器與周邊設備
除了高速相機、網路與儲存裝置,AI 機器人也需要連接大量周邊設備。
USB 相機、深度相機、感測器、外接儲存裝置、除錯設備與其他周邊,都可能透過 USB 與機器人控制器連接。
iPasslabs 可提供:
USB 2.0 / USB 3.x / USB Type-C 實體層驗證
針對發射端、接收端、眼圖、抖動、時序等項目進行高速實體層驗證,協助確認不同 USB 周邊在機器人平台上的訊號品質與連接可靠度。
從設計到系統,從感知到行動。
iPasslabs 透過模擬分析與高速介面驗證,協助機器人開發團隊更早發現設計風險、縮短除錯與驗證週期,並加速下一代 AI 機器人產品從設計走向可靠的實際應用。